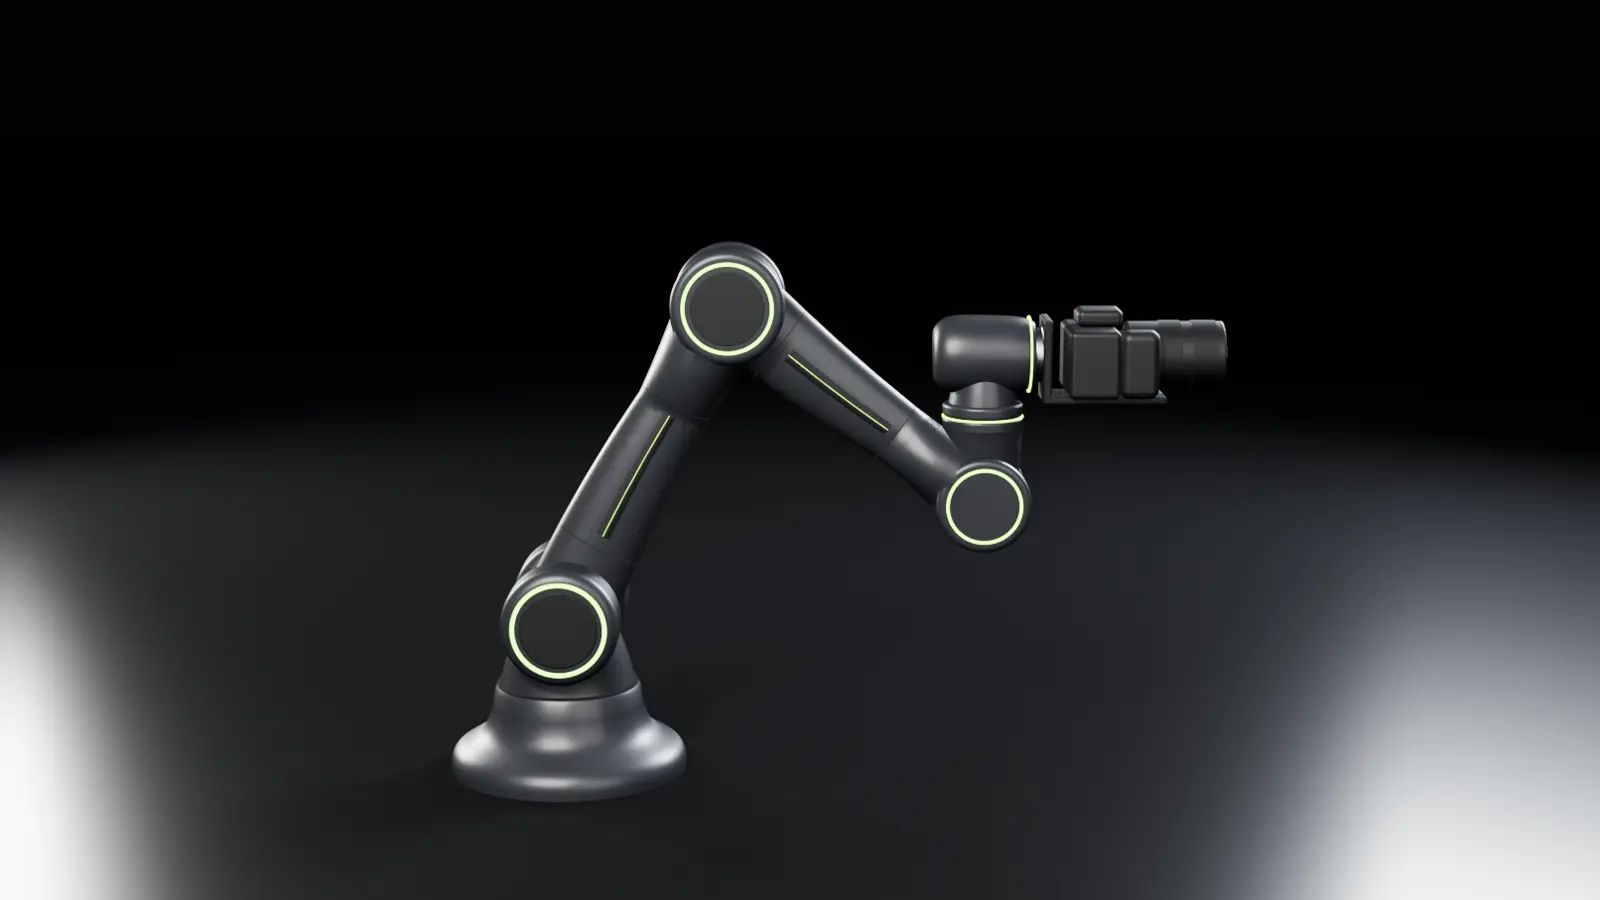
KernMedia / CamCobot

Entwicklungstagebuch · Open Source

CamCobot

Ich bin YouTuber, kein Maschinenbauer. Trotzdem rechne, simuliere und konstruiere ich gerade einen Kameraroboter, zusammen mit einer KI. Hier erzähle ich, wie das läuft, mit allen Zahlen, Umwegen und Fehlern.

  • Stand 4. November 2026
  • 6 Achsen
  • 2,5 kg Nutzlast
  • ≈ 3.500–3.800 € Material

01 · Ausgangslage

Ein Kameraroboter, den ich mir nie leisten konnte

Ich bin Bodo. Auf meinem Kanal Grüne PixelWelt teste ich Wärmepumpen, E-Autos und Solartechnik, für knapp 8.000 Leute.

Was mir immer gefehlt hat: Bewegung im Bild. Eine Kamera, die langsam vom Boden hochfährt, um mich herumschwenkt und dabei mein Gesicht im Bild hält. Und die das beim zweiten Mal genau gleich macht.

Profi-Kamerakräne und Motion-Control-Roboter kosten so viel wie ein Auto. Für einen Kanal meiner Größe war das nie drin.
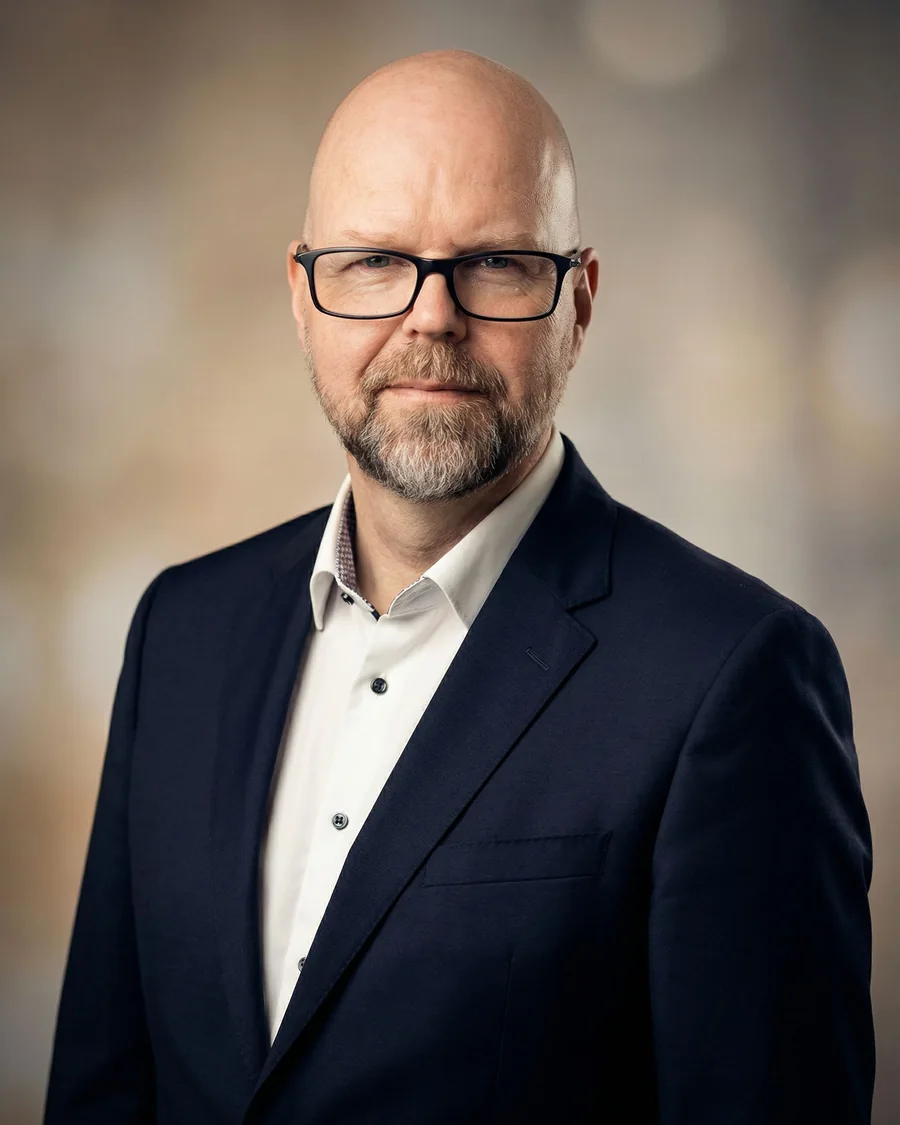
Bodo Kern im Studio, Porträt
Der ErzählerBodo Kern, Medienproduzent und YouTuber. Maschinenbau hat er nie gelernt.

Gedreht wird mit einer Sony A7S III, meistens allein. Jede Kamerafahrt, die ich nicht selbst schieben kann, fällt weg.

Anfang November 2026 habe ich es dann einfach versucht, mit einer KI als Ingenieurin an meiner Seite, im Chat. Ich beschreibe, was ich will. Die KI rechnet, zeichnet und simuliert. Ich frage nach, wenn mir etwas komisch vorkommt, und ich entscheide.

Das Lastenheft in einem Satz

Ein 6-Achs-Arm trägt eine A7S III mit Objektiv und Teleprompter (2,5 kg), lässt sich von Hand führen und wiederholt die Fahrt beliebig oft. Und er sieht gut aus.

Alles hier entstand in zwei Tagen, am 3. und 4. November 2026. Gebaut ist noch nichts: Das ist der Stand vor dem ersten Span.

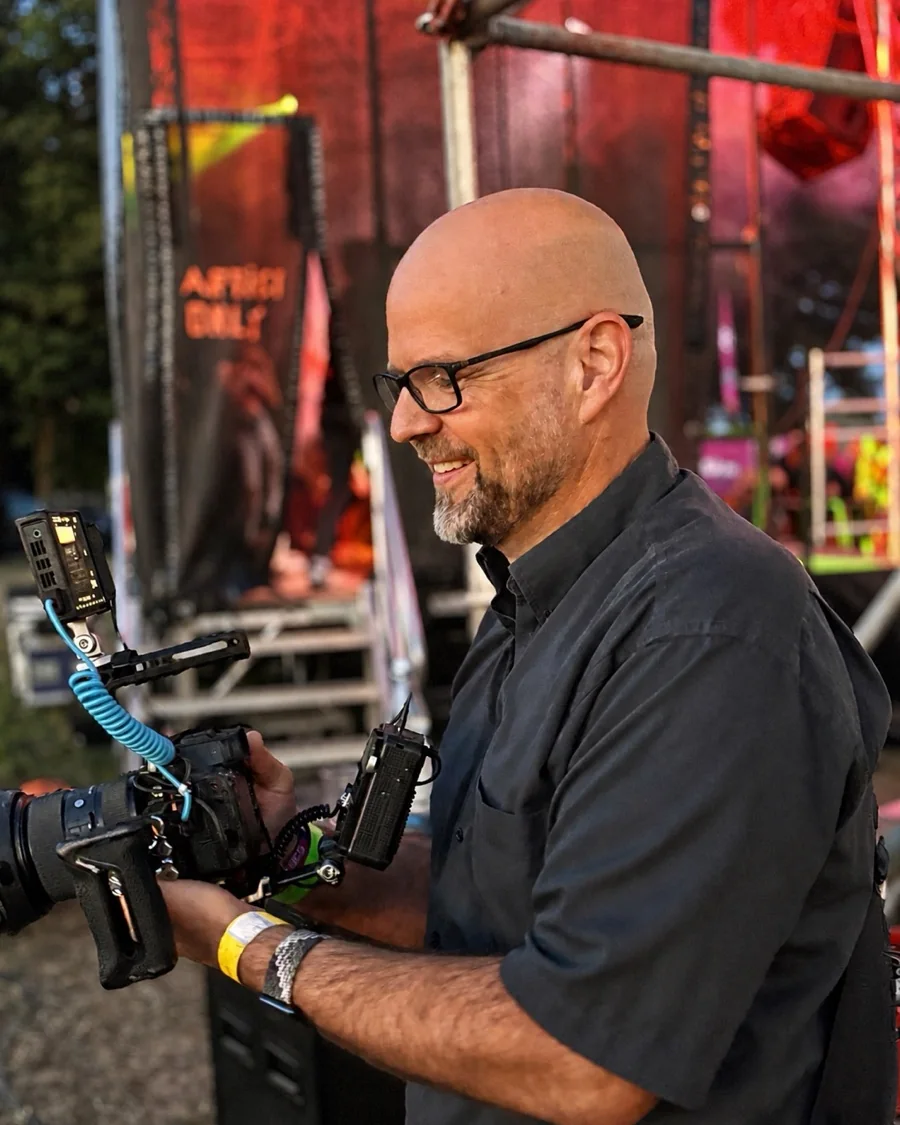
Bodo Kern mit Kamera und Gimbal-Rig bei einem Dreh
AlltagMeistens dreht Bodo allein. Ein Arm, der die Kamera führt, wäre ein zweites Paar Hände.

02 · Die erste Rechnung

Alles ist ein Hebel

Ein Roboterarm scheitert nicht am Gewicht der Kamera, sondern am Hebel. Zwei Kilo in der Hand sind nichts. Zwei Kilo am ausgestreckten Arm sind schwer.

Genau das spürt jeder Motor im Arm. Die Kraft, die er aufbringen muss, heißt Drehmoment: Gewicht mal Abstand.

Die Rechnung

2,5 kg × 9,81 m/s² × 1,1 m ≈ 27 Nm

So viel braucht allein die Kamera an der Schulter. Dazu kommt der Arm selbst: Beim ersten Entwurf waren es zusammen 46 Nm, beim heutigen 71 Nm. Der stärkste Motor, den wir nutzen, schafft dauerhaft 40.

Mit nur einem Motor an der Schulter wäre der Arm bei 104 bis 124 % gelandet, also überlastet. Erste Lösung: ein Zahnriemen. Am Ende wurde es eine ganz andere.

Hebelgesetz am ausgestreckten Arm: Kamera 2,5 kg in 1,1 m Abstand von der Schulter 2,5 kg ≈ 24,5 N Hebel ≈ 1,1 m Schulter Arm selbst: 8–13 kg
HebelJe weiter die Kamera von der Schulter weg ist, desto härter muss der Motor arbeiten.

Motoren aus der Laufroboter-Welt

Wir nutzen Quasi-Direct-Drive-Motoren von RobStride, wie sie in Laufrobotern stecken: ein kleines 9:1-Getriebe, Elektronik und Positionssensor in einem Gehäuse. Man kann sie von Hand zurückdrehen, und sie messen ihr eigenes Drehmoment. Genau das braucht ein Arm, den man von Hand führen will.

MotorDauerGewichtWo
RS0440 Nm1,42 kg2 × Schulter, Ellbogen
RS0320 Nm0,88 kgDrehung unten
RS0611 Nm0,62 kgHandgelenk
RS026 Nm0,38 kgRolle ums Objektiv

Händlerangaben. Zusammen 1.606 € bei einem EU-Händler, Stand 4. November 2026.

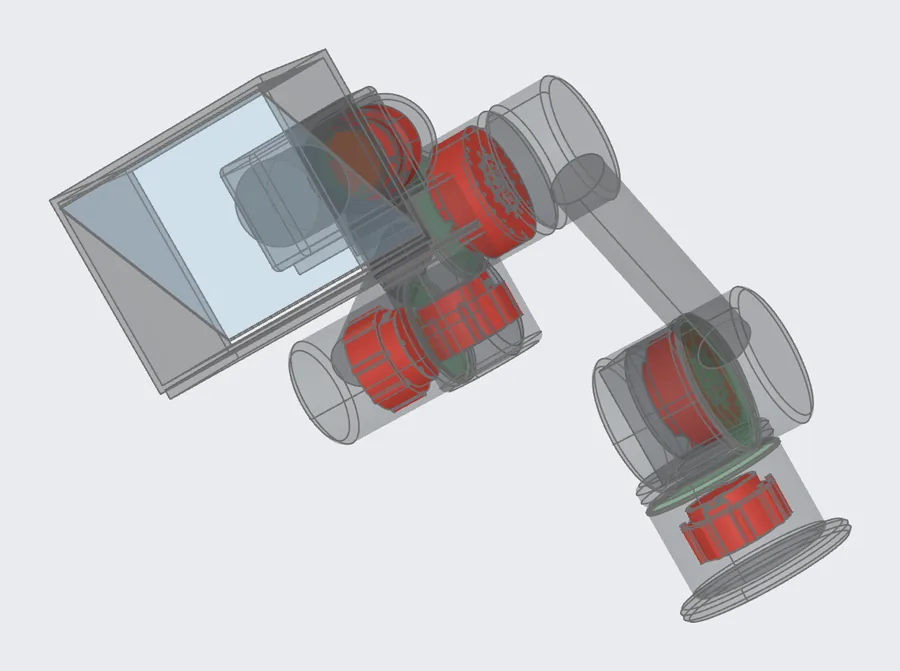
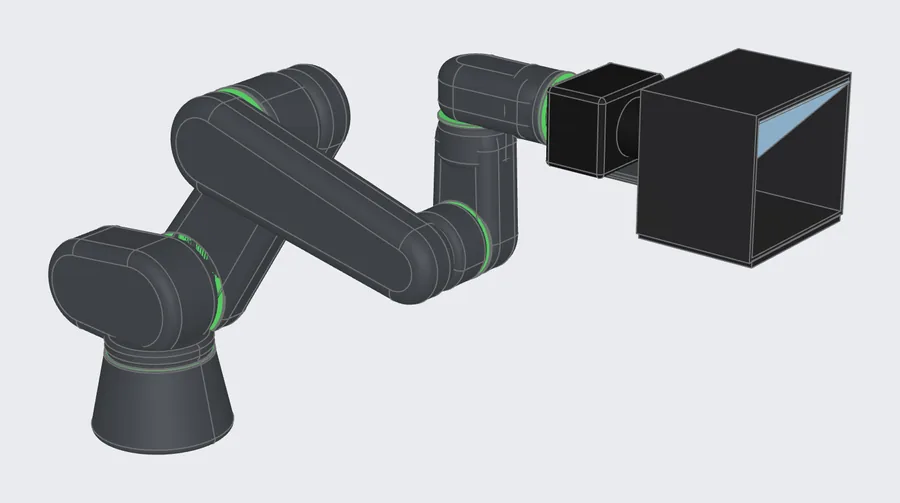
Röntgenblick auf Entwurf 1 mit den echten RobStride-Motoren
RöntgenDie echten 3D-Dateien des Herstellers im Arm. So sieht man sofort, ob etwas kollidiert.

03 · Die ersten Entwürfe

Vom Rohr zur Figur

Konstruiert wird nicht mit der Maus, sondern mit Code.

Die KI schreibt ein Python-Skript, das den Arm aus Zylindern, Kurven und den echten Motordateien zusammensetzt. Ändere ich eine Zahl, entsteht der ganze Arm neu. So konnten wir in wenigen Stunden fünf Fassungen durchspielen, und jede hat eine Frage beantwortet.

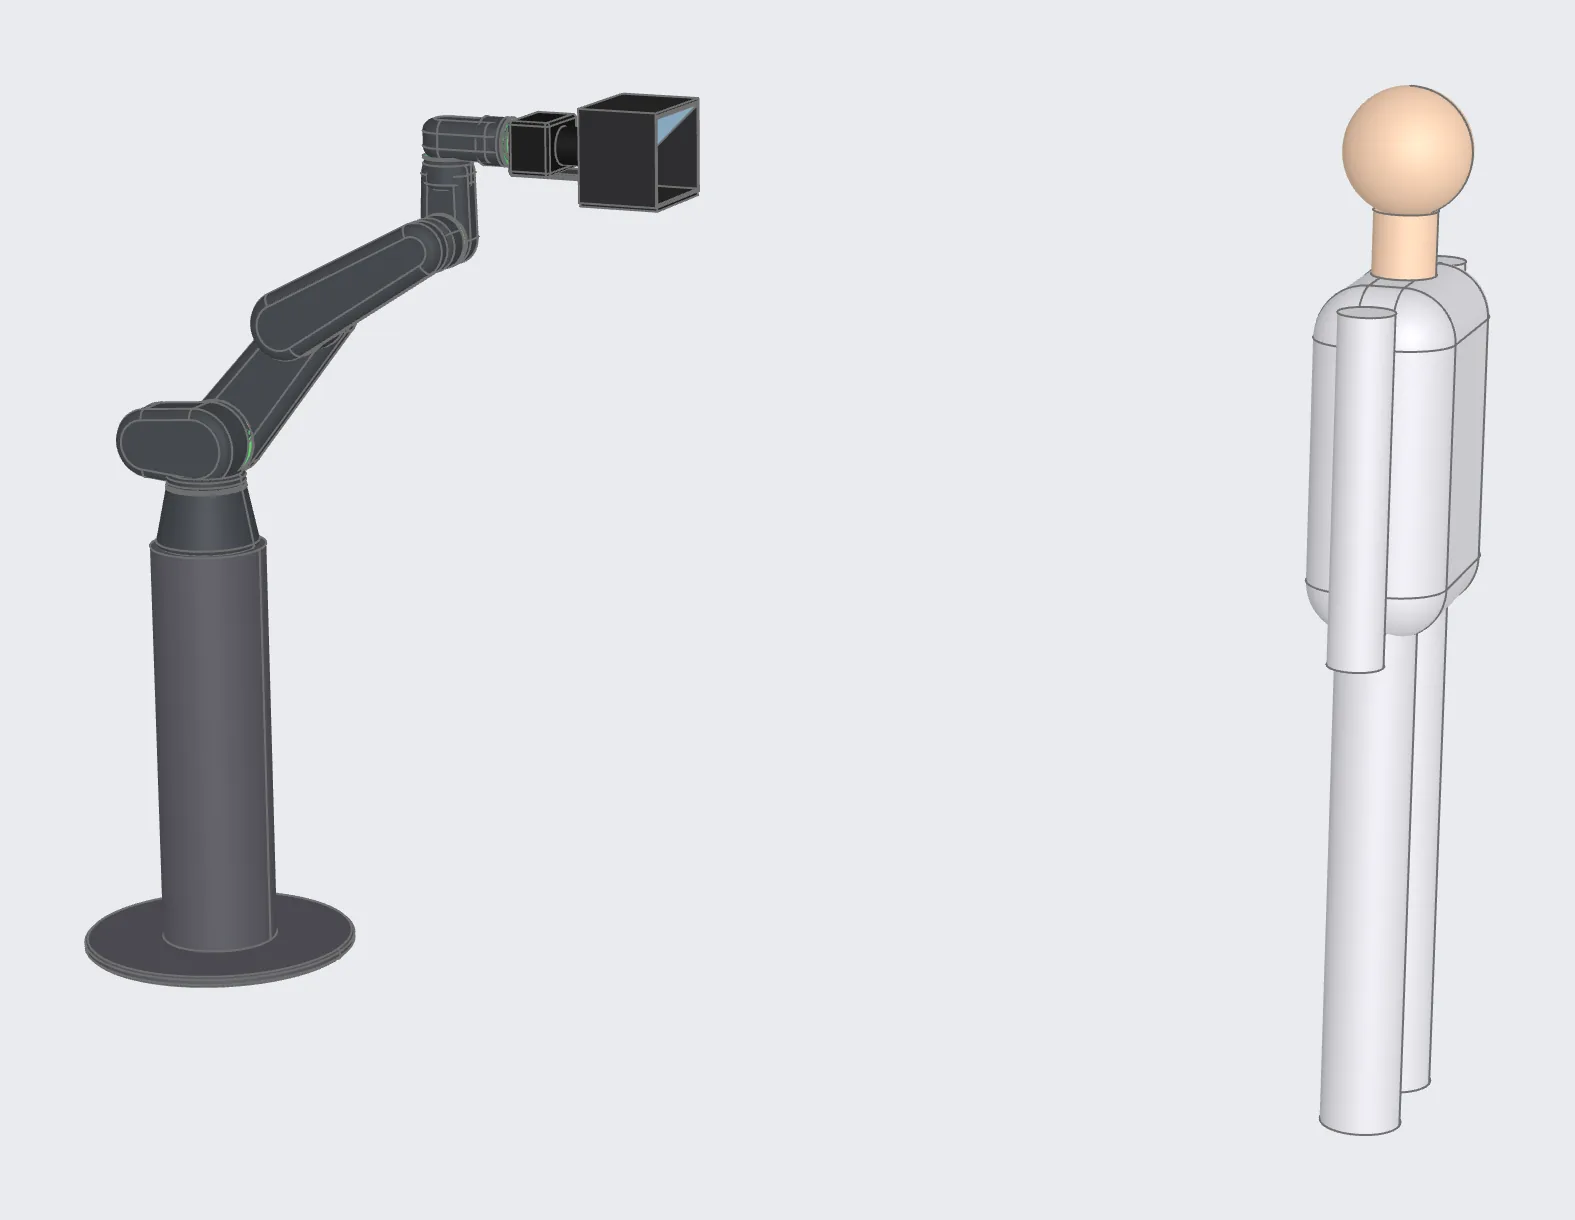
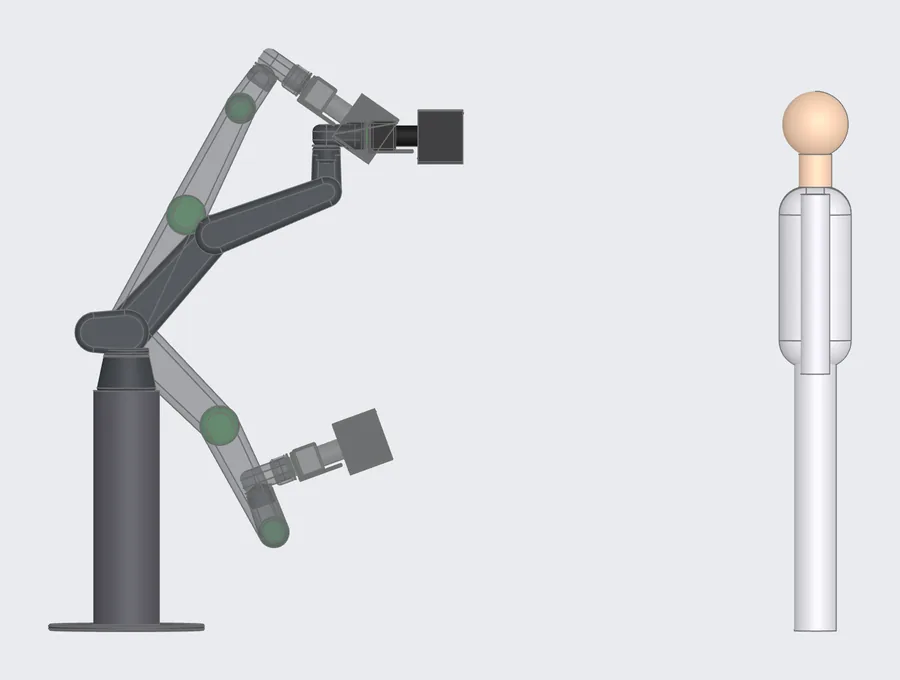
Entwurf 3 auf einem Podest, daneben eine Person als Maßstab
MaßstabEntwurf 3 auf einem 0,8-m-Podest neben einer 1,80 m großen Person. Das Objektiv erreicht 0,72 bis 1,84 m Höhe.
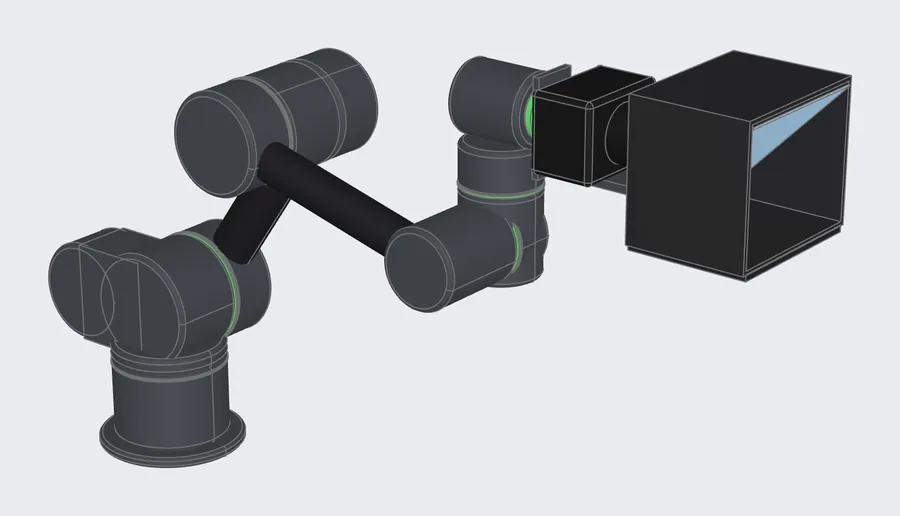
Entwurf 1: Gelenkdosen mit Carbonrohren
ENTWURF 1

Dosen und Rohre

Klassische Cobot-Bauweise. Funktioniert, sieht aber aus wie im Labor.

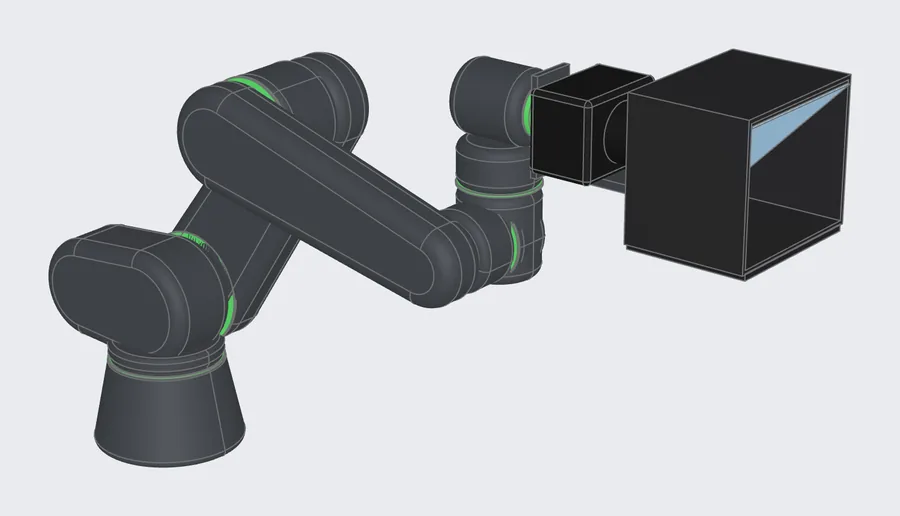
Entwurf 2: Armglieder als weiche Schalen
ENTWURF 2

Die Schale

Gedruckte Kapseln um ein Rohr. Zum ersten Mal ein Gesicht.

Entwurf 3: Handgelenk mit Objektiv auf der Rollachse
ENTWURF 3

Objektiv auf der Achse

Die Kamera rollt genau um die Objektivachse. Kein Hebel, kein Wackeln.

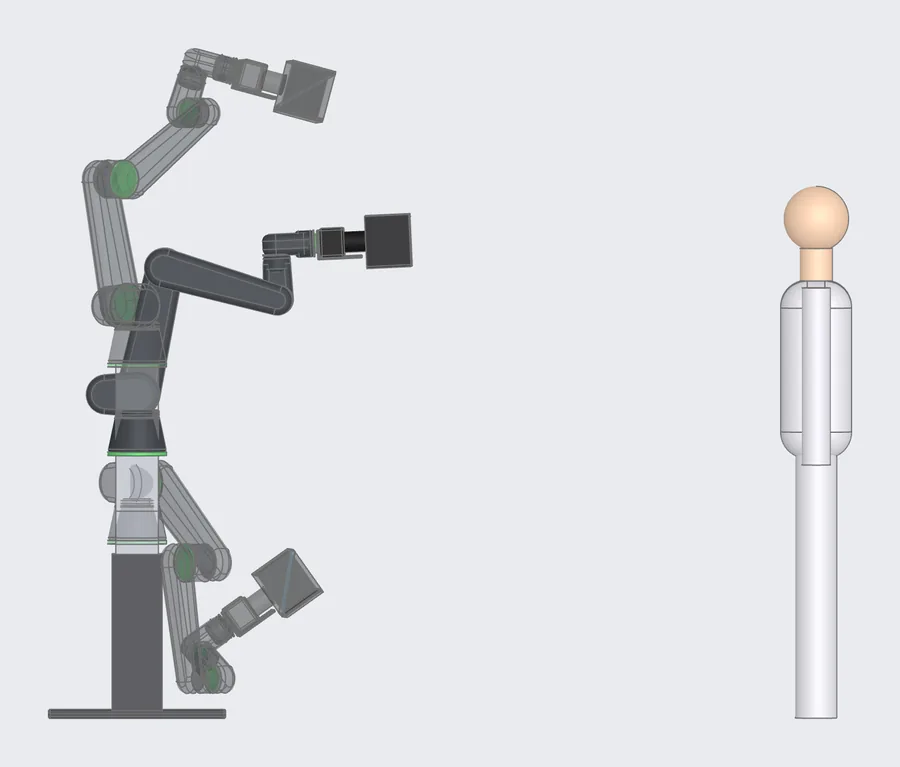
Variante F mit drei Posen neben einer Person
VARIANTE F

Größer, 1,5 m Hub

Oberarm 440, Unterarm 400 mm. Von der Froschperspektive bis zur Aufsicht.

Kameraarm auf einer elektrischen Hubsäule
7. ACHSE

Hubsäule

Eine elektrische Säule darunter, und das Objektiv kommt von 0,42 auf 2,14 m.

04 · Erst im Computer fahren

Simulation statt Hoffnung

Bevor ein Euro für Motoren ausgegeben wird, fährt der Arm in einer Physiksimulation.

Wir nutzen MuJoCo, eine kostenlose Physik-Engine aus der Robotikforschung. Die KI baut aus dem CAD ein Modell mit Massen und Motorgrenzen und plant eine Kranfahrt vom Boden bis in die Aufsicht. Das Objektiv bleibt dabei immer auf dem Gesicht eines virtuellen Moderators, jeder Motor wird mitgemessen.

Ergebnis: größte Spitze 71 %, Bahnfehler unter 0,1 mm.

SimulationKranfahrt Frosch → Aufsicht. Oben rechts das Kamerabild, unten die Motorauslastung.

Teach-in: vormachen statt programmieren

Programmieren will ich den Arm nicht. Ich will ihn anfassen, die Fahrt vormachen und dann sagen: „Nochmal.“

Die Motoren schalten dafür in einen Schwebemodus, in dem sie nur das Gewicht ausgleichen. Man führt den Arm mit einer Hand, er zeichnet 100-mal pro Sekunde auf und glättet das Zittern heraus.

Ergebnis: 0,5 mm Abweichung beim Abspielen, die Unruhe am Objektiv sinkt auf ein Viertel.

SimulationVormachen, zurück, abspielen in normaler Geschwindigkeit und in Zeitlupe.

05 · Vom Bildschirm in die Werkstatt

Eine CNC-Fräse für 1.615 Euro

Ein paar Teile müssen aus Aluminium sein: die Naben an den Motoren, die Gabeln und die Rohrklemmen. Gedruckter Kunststoff würde unter den Kräften nachgeben.

Als Erstes plante die KI einen Prüfstand: einen einzelnen Ellbogen mit Hebel und Hantelscheiben. Damit testen wir einen Motor, bevor wir sieben kaufen.

Dazu hat sie technische Zeichnungen erzeugt und Anfragen an Fertigungsportale vorbereitet:

WegKosten
Fertigungsportal A, 3 Teile460 € netto
Fertigungsportal B, 3 Teile≈ 824 €
Eigene CNC-Fräse, danach nur Material1.615 €
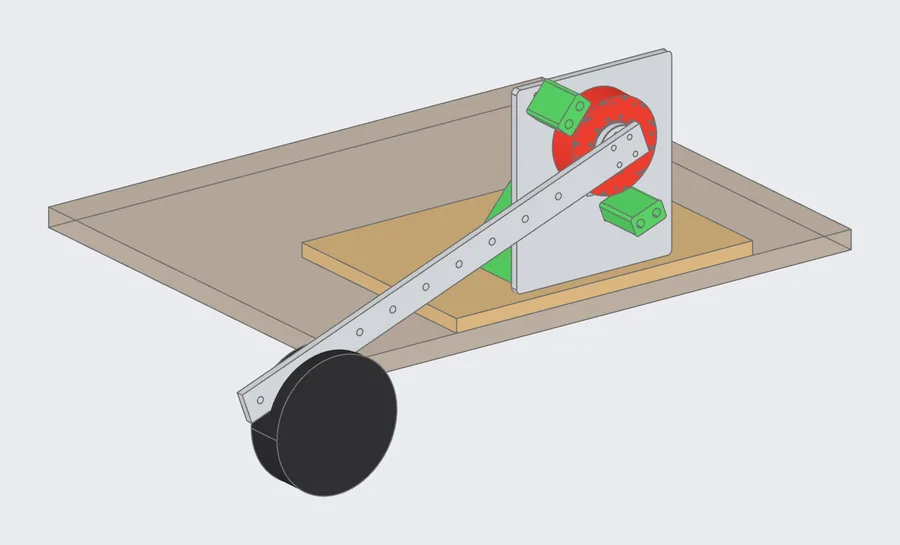
Ellbogen-Prüfstand mit Ständerplatte, Motor, Nabe und Hebel
PrüfstandEin Gelenk, ein Hebel, Gewichte: Haltemoment, Wärme und Geräusch messen.

Wo eine KI danebenlag

Portal B ließ unsere Zeichnungen von seiner eigenen KI auslesen. Danach fehlten Gewinde und Passungen. Was eine KI aus Dokumenten liest, prüfen wir bei Toleranzen von Hand.

Weil sich die Teile ohnehin ständig ändern, habe ich eine kleine Fräse bestellt. Sie bekommt später eine offene Steuerung, damit sie auch am Mac läuft.

Auch das Filament ist geklärt: PETG für die Schalen, PETG mit Kohlefaser für Halter. PLA nur für Passproben, weil es an warmen Motoren weich wird.

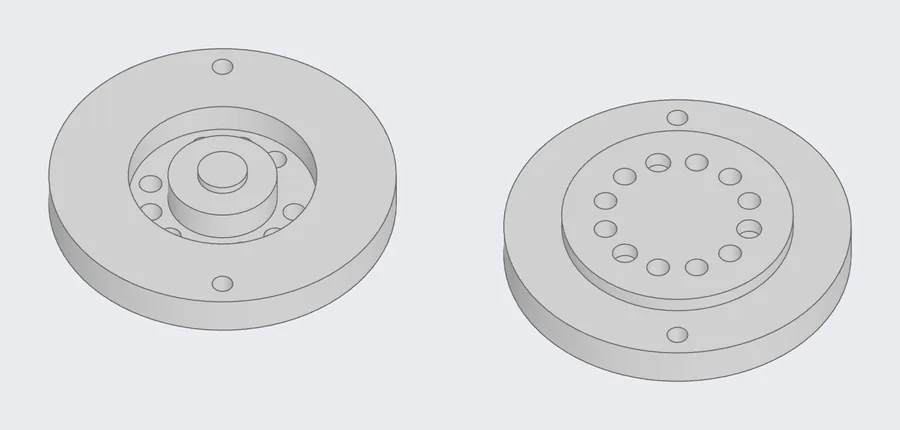
Abtriebsnabe für den RS04 als 3D-Modell
FrästeilDie Abtriebsnabe: neun M5-Bohrungen, drei Passstifte, eine Ringnut für die Schraubenköpfe.

06 · Die eigentliche Arbeit

Die besten Ideen kamen aus Laienfragen

Rechnen kann die KI. Meine Aufgabe war, dumme Fragen zu stellen. Fast jede hat den Entwurf verändert.

Muss der so seitlich versetzt sein? Geht das nicht wie ein Menschenarm?

Es geht, mit Gabelgelenken und Gegenlagern. Das kostet ein paar Teile, macht den Arm aber symmetrisch, verwindungsfrei und deutlich schöner.

→ Daraus wurde Entwurf 6 „Inline“.

Wie sollen über einen rutschigen Riemen Gewichte gehoben werden?

Zahn greift in Lücke, wie bei einer Fahrradkette. Beim Nachrechnen: 1.000 N Zug, so viel wie 100 kg.

→ Der geplante Riemen war zu schwach.

Passt so eine große Scheibe überhaupt in den Arm?

Nachgemessen: 153 mm Scheibe in einer 150-mm-Schulter.

→ Sie hätte nicht gepasst.

Kann man nicht einfach einen größeren Motor nehmen?

Größere kosten 1.000 bis 2.400 $ und wiegen das Doppelte. Der Engpass bleibt der Ellbogen.

→ Zwei Motoren an der Schulter.

Ich kaufe doch keinen Motor, den ich gar nicht nutze.

Der Plan war ein Vergleich zweier Motorfabrikate am Prüfstand. Klingt nach Wissenschaft, ist aber rausgeworfenes Geld.

→ Nur kaufen, was eingebaut wird.

BodoJa, ich würde den ersten dann doch lieber ohne Riemen bauen. Und 2,5 Kilo ist schon eine ganze Menge, ne? Oder ist das dann schon spitz auf Knopf gerechnet?
KIIch muss mich erst korrigieren: Ein einzelner RS04 direkt an der Schulter schafft auch 2,5 kg nicht, er läge bei 149 %. Ohne Riemen geht es mit zwei RS04, links und rechts auf derselben Achse.

Aus einem Komfortwunsch wurde eine neue Schulter.

Das ist für mich der Kern der Zusammenarbeit: Die KI liefert in Sekunden Zahlen, Varianten und Begründungen. Ob die Richtung stimmt, merkt man oft erst, wenn jemand ohne Fachwissen nachhakt.

07 · Entwurf 6 „Inline“

Kein Laborarm. Eine Figur.

Klassische Cobots haben ihre Gelenke seitlich versetzt. Das ist billig zu bauen und sieht genau so aus: wie ein Werkzeug. Entwurf 6 baut den Arm wie einen Menschenarm.

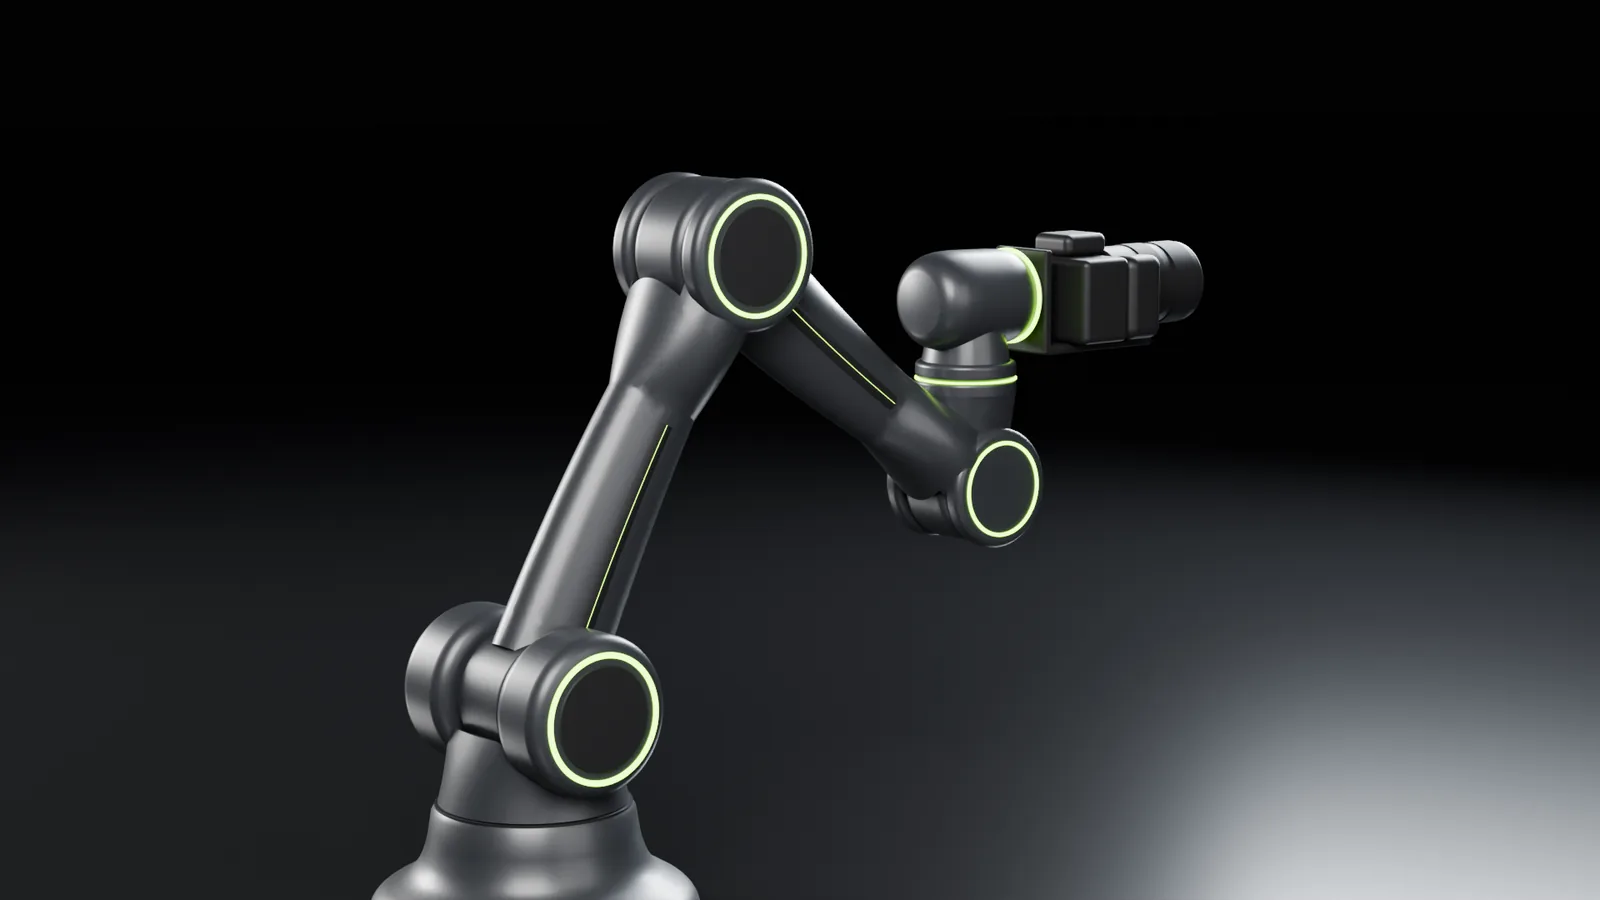
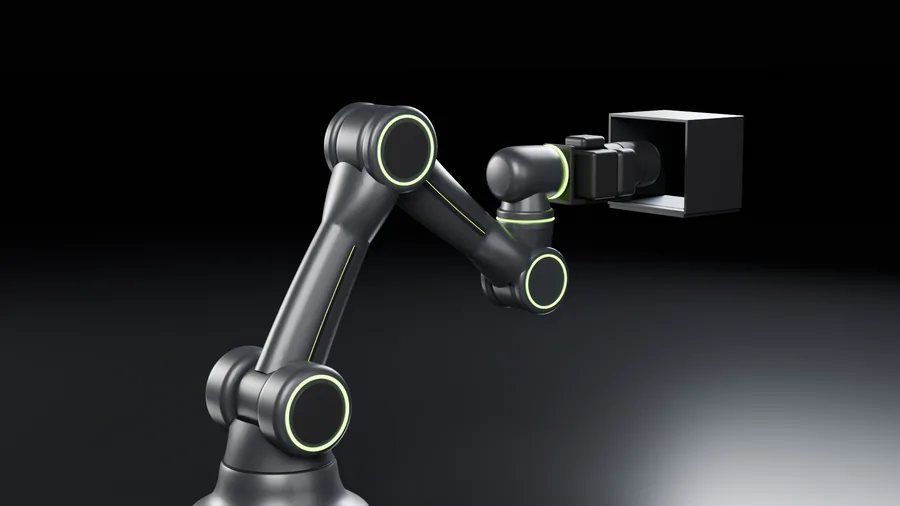
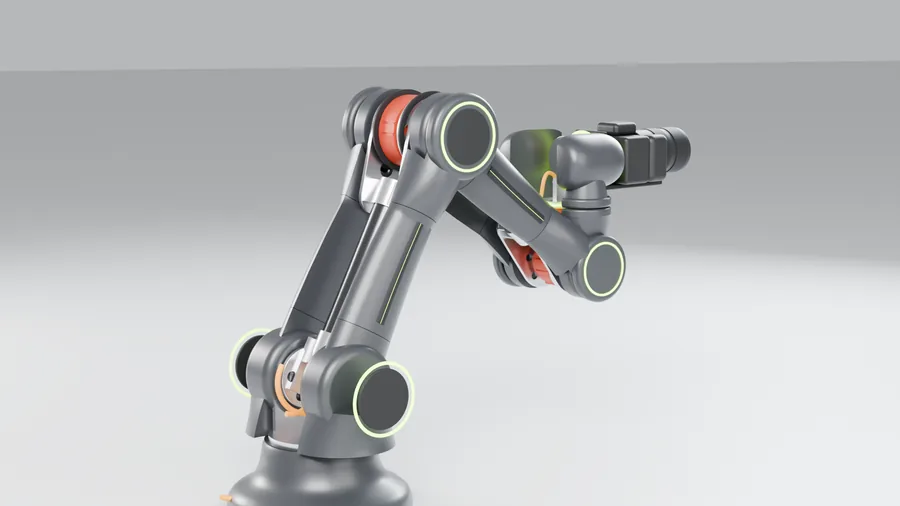
Rendering CamCobot Entwurf 6 in Graphit mit grünen Lichtringen
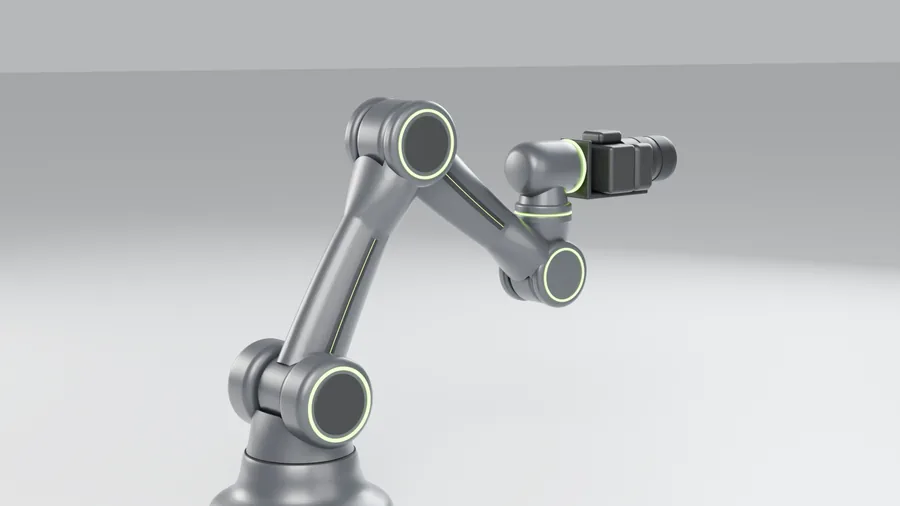
RenderingGraphit mit Klarlack, mattschwarze Deckel, Licht in Grüne-PixelWelt-Grün. Gerendert mit Blender aus dem eigenen CAD.

Alle Gelenke in einer Ebene

An der Schulter sitzen zwei Motoren links und rechts, der Oberarm läuft mittig dazwischen. Ellbogen und Handgelenk sind Gabeln, die das nächste Glied umgreifen.

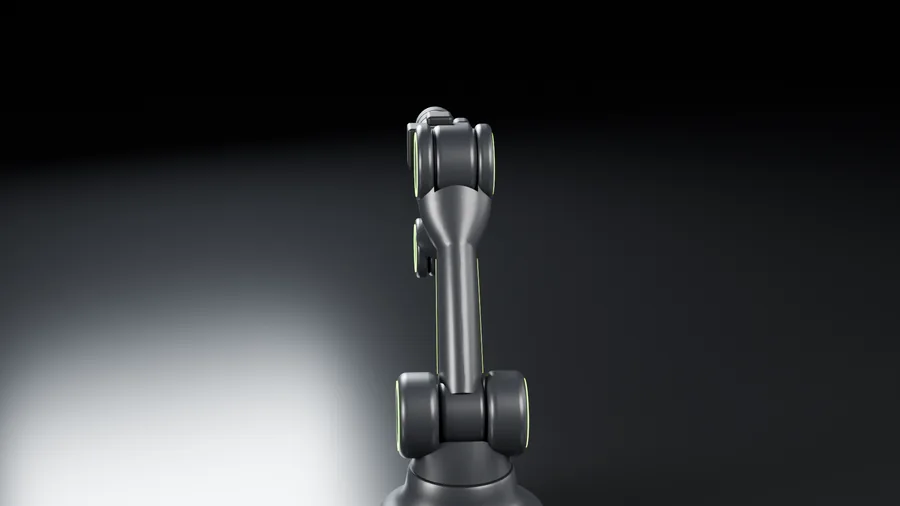
Der Schwerpunkt liegt dadurch in der Armebene, nichts verdreht sich. Von hinten sieht man es: Schulter, Ellbogen und Handgelenk stehen in einer Linie.

Die Lichtringe an den Gelenken können später den Zustand zeigen: bereit, Teach-in, Aufnahme.

Draufsicht: seitlich versetzte Gelenke wie beim Laborarm im Vergleich zu Gelenken in einer Linie SEITLICH VERSETZT IN LINIE (ENTWURF 6) Jedes Glied sitzt neben dem vorigen Gabeln umgreifen das nächste Glied
PrinzipLinks die übliche Cobot-Bauweise, rechts Entwurf 6.

Vier Ansichten

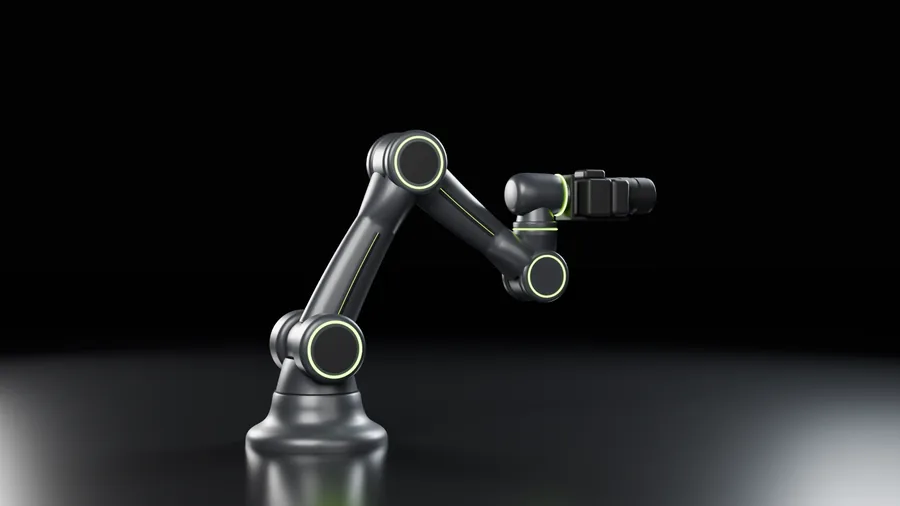
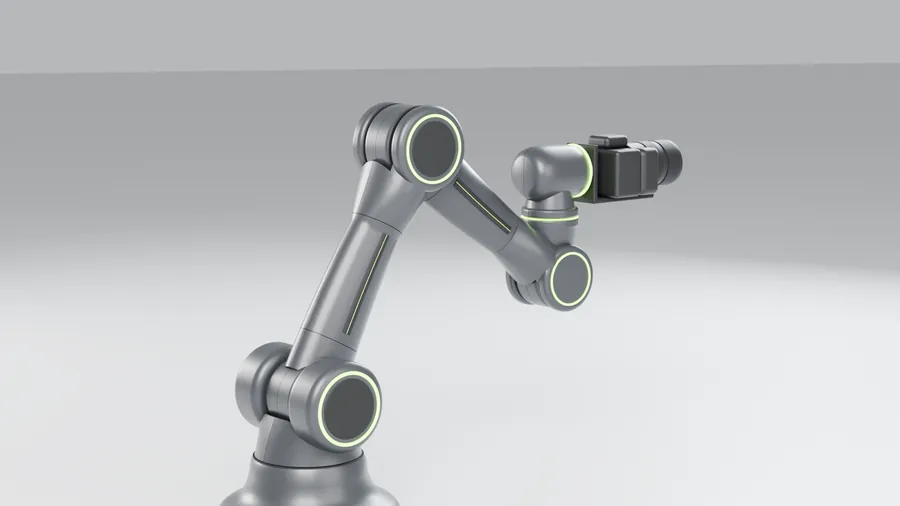
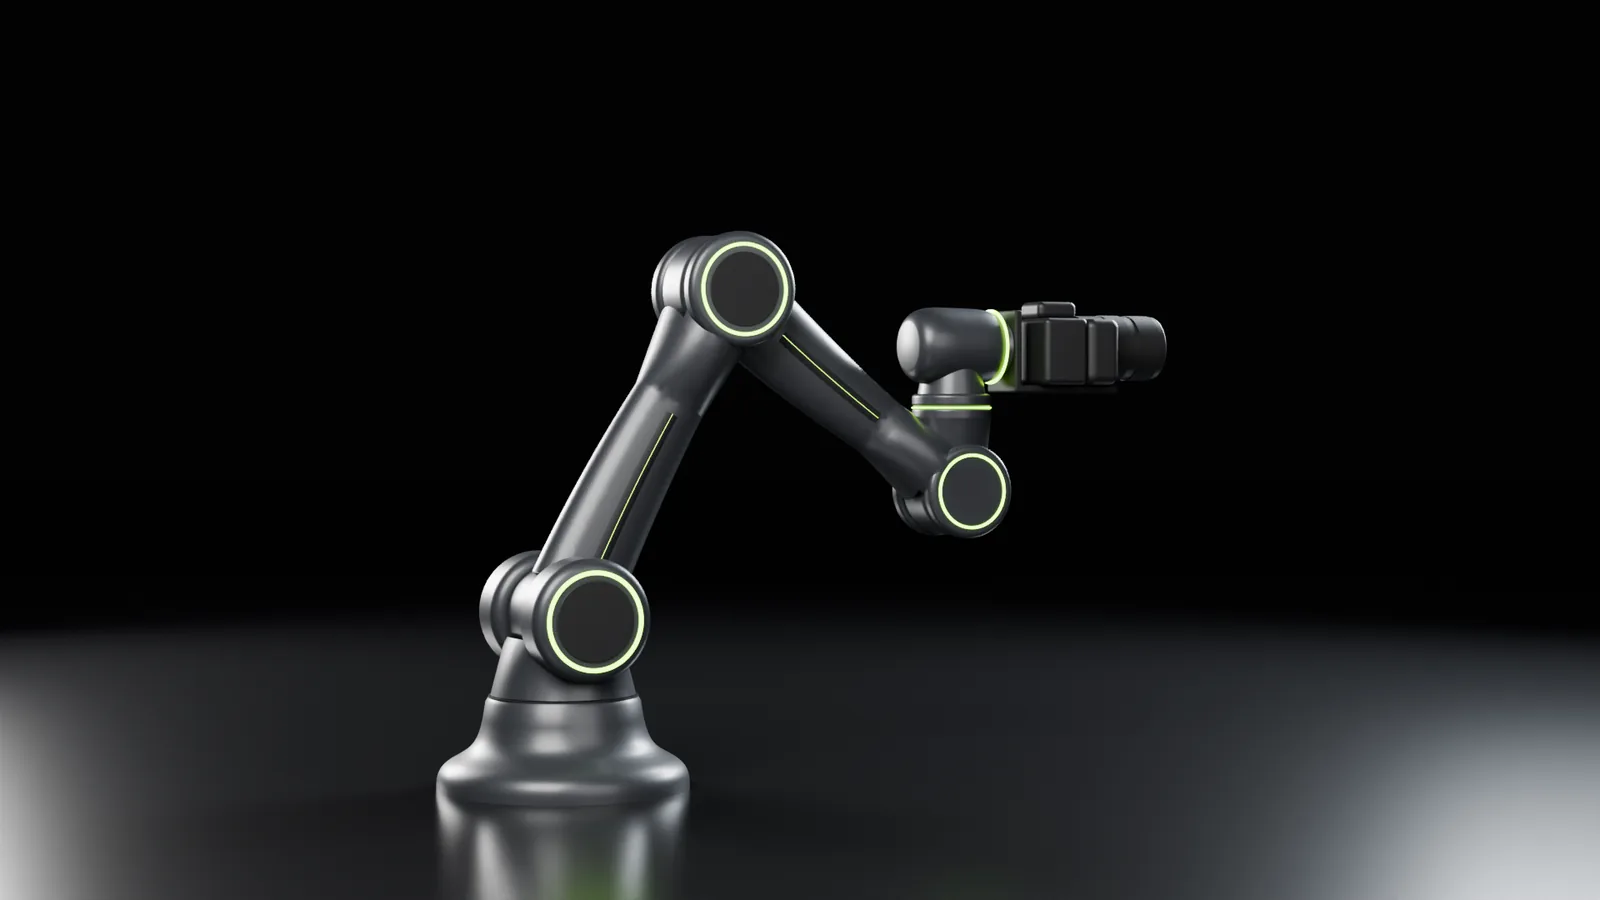
Oberarm 440 mm, Unterarm 400 mm, sieben Motoren für sechs Achsen. Im Studio trägt er Kamera und Teleprompter.

Im hellen Studio wirkt der Arm fast freundlich, im dunklen wie aus einem Science-Fiction-Film. Beides ist Absicht: Er soll im Video eine Rolle spielen und nicht nur ein Werkzeug sein.

Entwurf 6 von hinten, alle Gelenke in einer Linie
Von hintenEine Linie.
Entwurf 6 von der Seite
Seite440 + 400 mm.
Entwurf 6 in hellem Studio
HellFast freundlich.
Entwurf 6 mit Kamera und Teleprompter
Mit PrompterIm Einsatz.

08 · Unter der Schale

Gabellager, Kabel, 32 Druckteile

Ein schönes Rendering ist schnell gemacht. Interessant wird es, wenn man es wirklich bauen will.

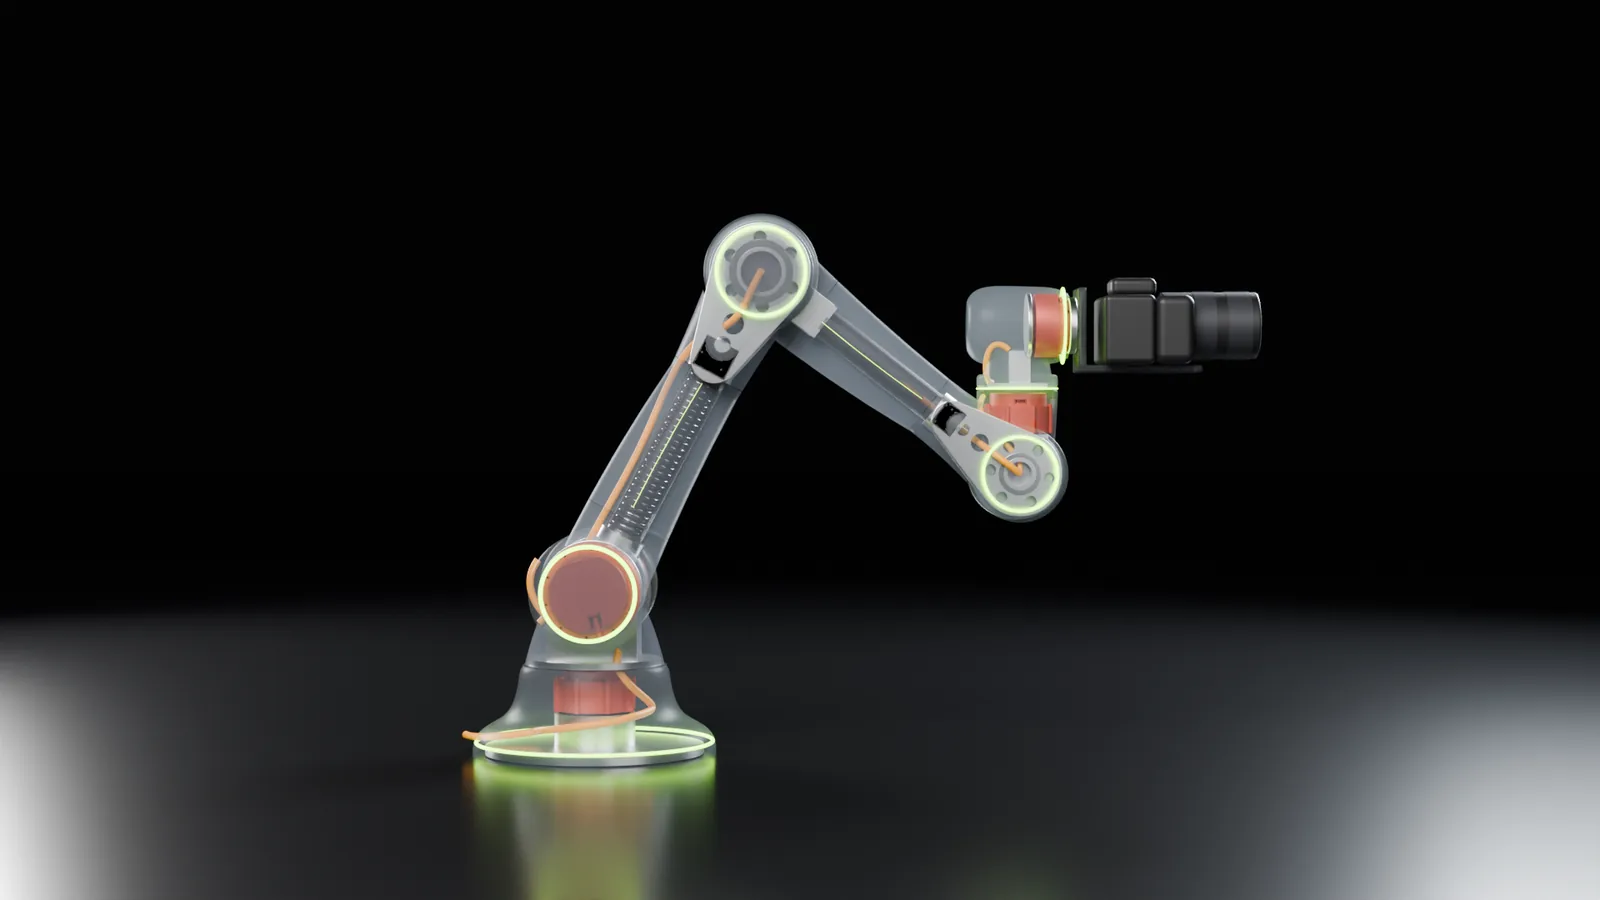
Im Röntgenblick: rot die sieben Motoren, orange das Kabelbündel, grau die gefrästen Alu-Teile, dunkel die Carbonrohre als Rückgrat.

Röntgenansicht: Motoren rot, Kabel orange, Alu- und Carbonteile im Inneren
RöntgenEntwurf 6 mit allem, was innen steckt.

Das Gabelgelenk

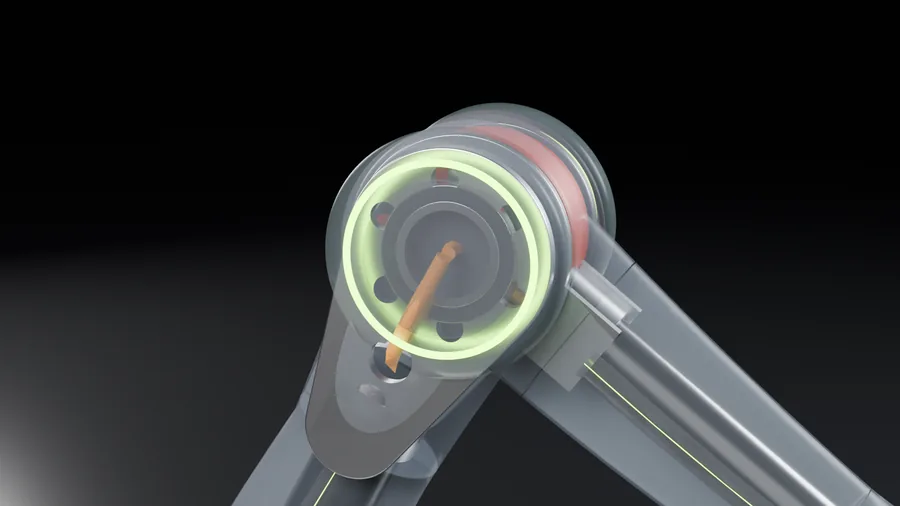
Der Motor sitzt immer in der Nabe des nachfolgenden Glieds. Am Ellbogen steckt er also im Unterarm. Sein Abtrieb ist an die eine Gabelwange geschraubt. Auf der anderen Seite läuft ein Hohlzapfen in einem dünnen Kugellager.

Das Lager fängt die Kippkräfte ab, der Motor muss nur drehen. Und durch den hohlen Zapfen laufen die Kabel genau auf der Drehachse. Dort werden sie verdreht, aber nie geknickt.

Ellbogen im Röntgenblick mit Gegenlager und Kabel durch den Hohlzapfen
EllbogenGegenlager mit Hohlzapfen, das Kabel läuft mittig hindurch.

Gedruckt in Stücken, die auf meine Drucker passen

Die Schalen werden in der Mitte längs geteilt und an Ober- und Unterarm noch zweimal quer. Die Fugen sind keine Notlösung, sondern Gestaltungslinien.

Die Hälften umschließen ein Gerüst aus Carbonrohren und gefrästen Alu-Teilen und werden mit eingeschmolzenen Gewindehülsen verschraubt.

Explosionsansicht: Schalenhälften auseinandergezogen
ExplosionHälften auseinander.
Entwurf 6 mit sichtbaren Teilungsfugen
Fugen0,8 mm als Design.
32
Druckteile, alle für einen 25-cm-Drucker, nur der Sockel braucht den großen
2,3 kg
PETG für alle Schalen
7
Motoren für 6 Achsen, die Schulter doppelt
14,1 kg
bewegte Masse ohne Kamera, aus dem CAD gerechnet
Interaktiv · 3DDie Explosionszeichnung zum AnklickenAlle 110 Teile: was gedruckt, gefräst, gedreht oder gekauft wird. Auseinanderziehen, drehen, anklicken.Modell öffnen → Interaktiv · SimulatorFühr die Kamera selbstKamera anklicken und ziehen, der Arm rechnet mit. Keyframes setzen, Kranfahrt abspielen und zusehen, wie stark jeder Motor arbeitet.Simulator öffnen →

09 · Die ehrliche Rechnung

Als die echten Massen kamen, wurde es knapp

Bis hierhin beruhte die Auslegung auf Schätzungen. Dann hat die KI das Gewicht aus dem fertigen CAD berechnet, Teil für Teil. Ergebnis: Der Arm ist schwerer.

Wo die KI danebenlag

Die Schätzung sagte 78 % Auslastung an der Schulter. Mit echten Massen waren es 87 %. Dabei kam auch ein Programmierfehler ans Licht: Zwei Alu-Platten waren als Motoren gewogen worden, weil ihr Name mit „RS06“ anfing.

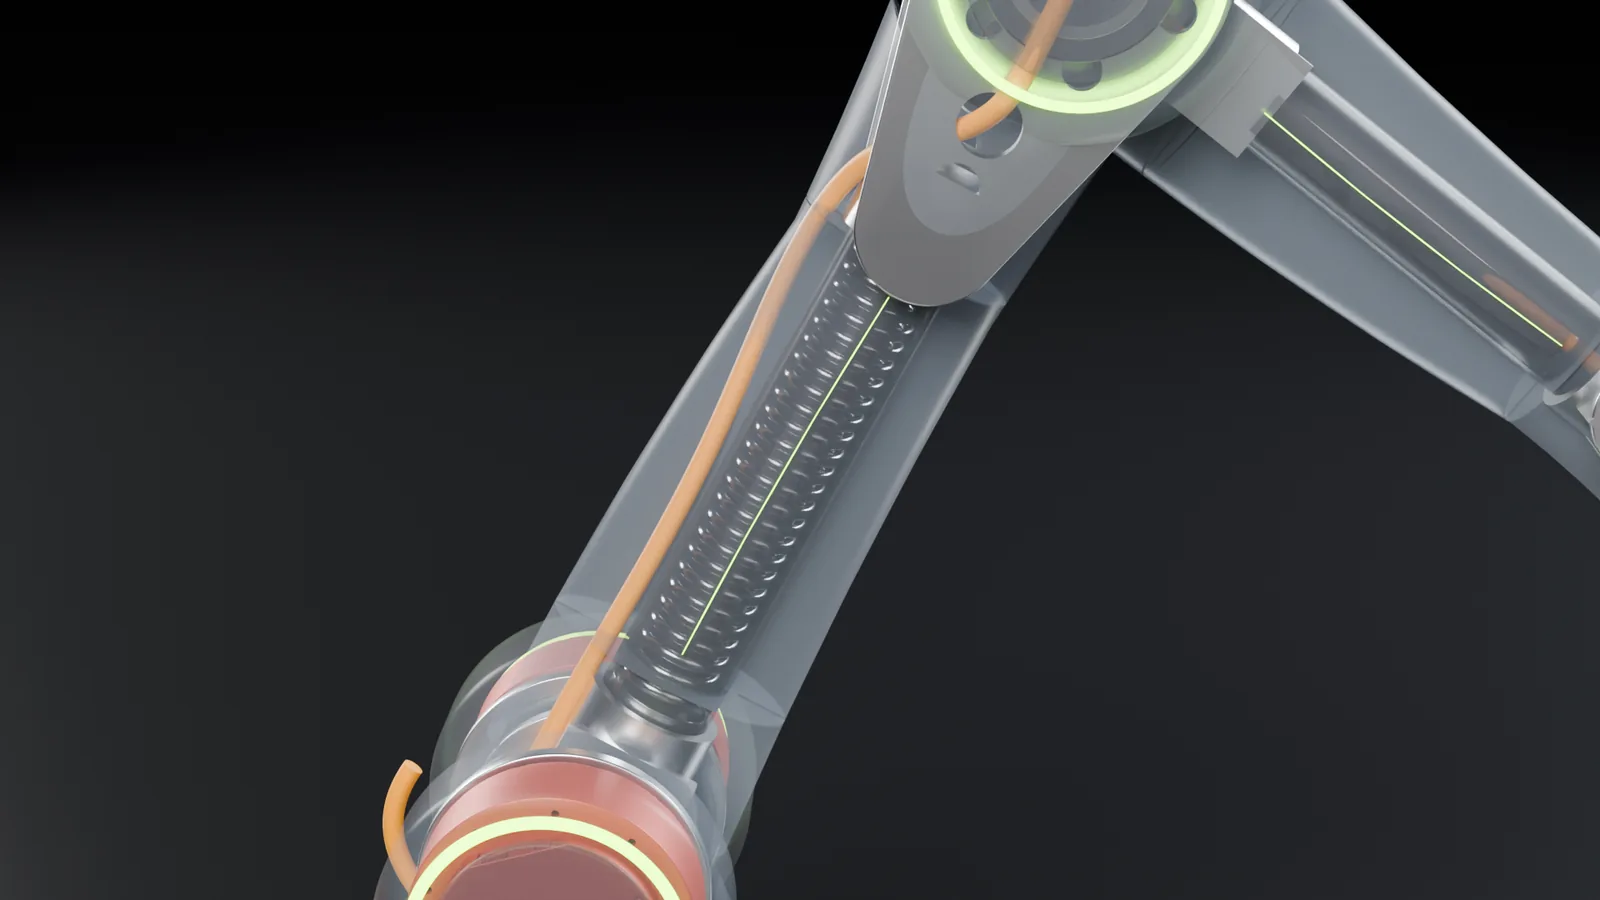
Drei Auswege lagen auf dem Tisch: den Arm kürzen, die Kamera leichter machen oder die Schulter entlasten. Ich wollte die Reichweite behalten. Also bekam die Schulter eine Feder, nach dem Prinzip einer Schreibtischlampe.

Steht der Arm senkrecht, wirkt sie gar nicht. Liegt er waagerecht, trägt sie 35 Nm. Sie folgt also genau dem Gewicht.

Schwerkraftausgleich: Seil von der Feder im Oberarm über eine Rolle hinter der Schulter zu einem Anker unter der Achse Turm Rolle B 40 mm hinter der Achse Anker A · 70 mm darunter Druckfeder im Carbonrohr · 12,5 N/mm Moment = k · a · b · sin(Winkel) folgt genau dem Gewicht des Arms: senkrecht 0 Nm, waagerecht 35 Nm
SchwerkraftausgleichEin Dyneema-Seil zieht von der Feder im Oberarm über die Rolle B zum Anker A im Turm.
Röntgenblick in den Oberarm: Druckfeder im Carbonrohr, Kabel darüber
RöntgenDie Druckfeder im Oberarmrohr: Draht 6 mm, 290 mm lang. Das Kabel läuft dafür über dem Rohr.

Probier es selbst

Schieb das Kameragewicht hin und her. Gelb ist die Schulter ohne Feder, grün mit. Der weiße Strich markiert 80 %, die Grenze für Dauerbetrieb.

Über alle Haltungenohne Kamera2,5 kg3,0 kg
ohne Feder55 %89 %96 %
mit Feder 35 Nm20 %45 %52 %

Und das Wichtigste: Teach-in funktioniert weiter. Die Feder drückt nicht gegen die Hand, sie trägt das Gewicht mit. In der Simulation sinkt die Spitze an der Schulter bei der Kranfahrt von 64 auf 38 % und beim Teach-in von 82 auf 43 %.

Schulter ohne Feder71 Nm · 89 %
Schulter mit Feder (35 Nm)36 Nm · 45 %

Arm waagerecht ausgestreckt, also der ungünstigste Fall. 100 % = 80 Nm, das Dauermoment der beiden Schultermotoren.

SimulationEntwurf 6 mit Feder: Kranfahrt, Massen und Trägheiten direkt aus dem CAD.
SimulationTeach-in mit Feder: 0,5 mm Abweichung beim Abspielen.

10 · Der Werkzeugkasten

Fast alles ist kostenlos und offen

Teuer sind die Motoren und das Material. Die Software kostet fast nichts.

Das CAD ist Python-Code (build123d), die Simulation läuft in MuJoCo, die Bilder entstehen in Blender. Alles Open Source. Dazu kommen ein KI-Abo, meine 3D-Drucker und die neue Fräse.

WerkzeugWofürKosten
KI-Assistent (Claude)Rechnen, Code, Recherche, DokuAbo
build123dCAD als CodeOpen Source
MuJoCoPhysiksimulationOpen Source
BlenderRenderings, KamerafahrtOpen Source
3D-DruckerPETG-Schalenvorhanden
CNC-FräseAlu-Teile1.615 €
1.606 €
sieben Motoren und Debugplatine
750–850 €
Elektrik, Prüfstand, Werkzeug, Sicherheit
1.100–1.260 €
Mechanik nach der Konstruktion, inkl. Hubsäule
3.500–3.800 €
zusammen, ohne die Fräse

Schätzungen aus unserer Einkaufsliste vom 4. November 2026. Preise schwanken, vor dem Kauf immer prüfen.

11 · Für alle, die so etwas auch vorhaben

Was ich in zwei Tagen gelernt habe

Ich zeige dieses Projekt auch in meinen KI-Schulungen als Praxisbeispiel. Nicht weil alles glatt lief, sondern weil man daran so gut sieht, wie die Zusammenarbeit mit einer KI wirklich funktioniert.

Wie es weitergeht

Als Nächstes kommt die Fräse, die Motoren werden bestellt, der Prüfstand wird gebaut. Dann der erste echte Ellbogen, dann der ganze Arm. Jeden Schritt zeige ich auf Grüne PixelWelt.

Wenn der erste Arm läuft, wird alles veröffentlicht: CAD-Skripte, Simulation, Stückliste und Bauanleitung als Open Source. Die genaue Lizenz legen wir vorher fest.

  1. Die KI rechnet, du fragst.Die entscheidenden Wendungen kamen aus Laienfragen. Fachwissen brauchte ich dafür nicht, nur Neugier und Misstrauen.
  2. Wichtiges nachrechnen lassen.Schätzung 78 %, Nachrechnung 87 %. Simulation und echte Daten finden Fehler, bevor sie Geld kosten.
  3. Fehler gehören in die Doku.Jeder Irrtum steht im Projekt, mit Ursache. Genau deshalb kann man dem Rest trauen.
  4. Entscheiden bleibt beim Menschen.Riemen oder nicht, kurz oder lang, Feder oder leichtere Kamera: Die KI rechnet Varianten, ich wähle.
  5. Code statt Klicks.Weil das CAD ein Skript ist, kann die KI es lesen und ändern. Deshalb gingen fünf Entwürfe in Stunden.
  6. Freigaben ziehen.Bestellen und Veröffentlichen mache ich selbst. Die KI bereitet vor und wartet.

Dranbleiben

Der erste Span fällt bald.

Ob das in echt auch so funktioniert wie in der Simulation, zeige ich bei Grüne PixelWelt. Und wenn du selbst lernen willst, so mit KI zu arbeiten: Genau das machen wir in der KI-Schulung.

Dieser Text entstand mit KI-Unterstützung und wurde von mir geprüft. Die Roboterbilder sind Renderings und Arbeitsansichten aus unseren eigenen CAD- und Simulationsdateien, keine KI-Bildgeneratoren. Zahlen: Stand 4. November 2026, Händlerangaben und eigene Berechnungen, ohne Gewähr.